アクチュエーションとは?
本研究室は「アクチュエーション研究室(Actuation Lab)」と名乗っています.アクチュエーション(actuation)は,一般にはアクチュエータを駆動すること,あるいは機械を作動させることを意味します.しかし,本研究室ではもう少し広く,ロボットや人工物が実世界に働きかけ,物理的な仕事を実現するための技術全体として捉えています.
ロボット工学では近年,AI,画像認識,センシング,シミュレーションなどが急速に発展しています.これらは実世界の状態を「知る」「理解する」という意味で非常に重要です.しかし,最終的にロボットが現実世界で何かを成し遂げるためには,知るだけでは十分ではありません.物を動かす,押す,引く,掴む,支える,運ぶ,削る,掘る,泳ぐ,走るといったように,実世界へ力を及ぼし,何らかの状態変化を生み出す必要があります.その役割を担うのがアクチュエーションです.
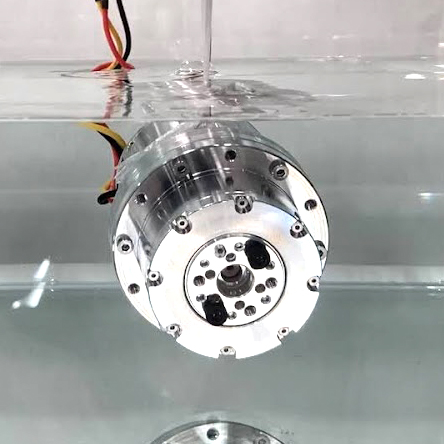
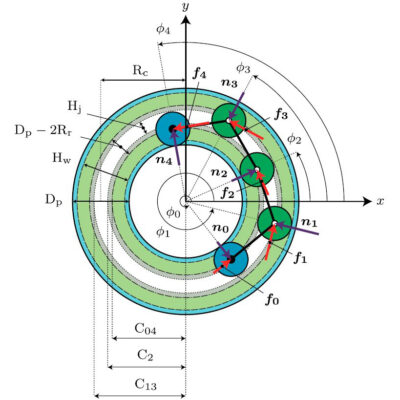
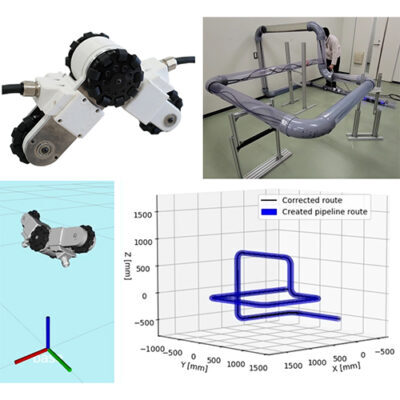
私たちが特に関心を持っているのは,ロボット単体の運動ではなく,ロボットとその外側にある環境やワークとの接触を通して仕事を実現することです.配管内を走行するロボットであれば,車輪を管壁へ押し付けながら推進力を発生させます.ロボットアームであれば対象物へ力を加えながら操作し,水中ロボットであれば水との力学的相互作用によって推進します.つまり,私たちが考えるアクチュエーションは単なる「interaction(相互作用)」ではなく,環境や対象物との物理的な接触・相互作用を利用しながら,人工物を意図した方向へ作動・駆動させ,目的とする仕事を継続的かつ確実に実現することです.
私たちは,このように実世界との接触を保ちながら仕事を遂行できるロボットや機械を,一つの研究対象として捉えています.言い換えれば,目指しているのは「接触継続駆動体」とも呼べるシステムです.そのため,本研究室ではモータやアクチュエータ単体だけを研究しているわけではありません.実世界で望ましい仕事を実現するために,機構・駆動・制御・認識を一体として設計することを研究の中心に置いています.
研究方針:実世界で「仕事ができる」ロボットをつくる
本研究室では,ロボットが実際の環境で確実に仕事を遂行するために,主に「機構」「制御」「認識」の三つの観点から研究を行っています.機構では,環境との接触をどのように作り,どのように力を伝え,どのように運動へ変換するかを考えます.車輪配置,リンク機構,弾性,ワイヤ駆動,減速機構,バックドライバビリティ,摩擦,コンプライアンスなど,ロボットの身体そのものが持つ力学的性質を積極的に利用します.
制御では,その機構が持つ特性を利用して,力や運動をどのように生み出すかを考えます.位置制御や力制御だけでなく,低摩擦化,低減速比化,弾性利用,センサレス力推定など,ハードウェアと制御を切り離さずに考えることを重視しています.認識では,ロボット自身や周囲の状態をどのように把握すれば必要な仕事を遂行できるのかを考えます.ただし,認識そのものを高性能化することを目的にするのではなく,あくまで作業を成立させるために必要な情報は何かという観点から研究します.これらを独立した要素として扱うのではなく,互いに補い合わせながら,全体として仕事のできるロボットシステムを設計することを目指しています.
できるだけシンプルなロボットをつくる
現在のロボティクスでは,多数のセンサ,高性能な計算機,大量の学習データを用いて問題を解決するアプローチが急速に発展しています.もちろん,それらは極めて強力な方法であり,適切に利用すべき技術です.しかし,本研究室では,課題を見つけるたびにセンサやアクチュエータを追加し,複雑なアルゴリズムや大量のデータで補うことが,必ずしも最善の解決策ではないと考えています.
要素を増やせば性能を高められる場合がありますが,その一方で,部品点数,配線,故障箇所,消費電力,計算量,調整項目が増え,コストも高くなります.特に,下水道管,ガス管,プラント,水中,草むら,宇宙,粉塵環境などの厳しい実環境では,センサが汚れる,配線が切れる,水が入る,通信できない,学習時には存在しなかった状況が現れる,といったことが起こります.研究室の中で一度だけ動くロボットと,実際の現場で長期間使われる機械では,要求されるものが異なります.
そのため私たちは,まず機械そのものの形や力学特性で問題を解けないかを考えます.受動関節や弾性を使う,摩擦を減らす,構造そのものに環境適応性を持たせる,接触によって自然に姿勢が決まるようにする,不要なセンサを使わず物理モデルから状態を推定するなど,ロボットの身体や物理法則を積極的に利用します.
センサを追加する前に,機構で解けないか.
細かい調整せずとも,システム全体で解けないか.
データを大量に集めずとも,現象を理解できないか.
この姿勢を大切にしています.もちろん,センサやAIを否定しているわけではありません.必要であれば積極的に使います.ただし,「使えるから使う」のではなく,その要素が本当に必要なのかを問い,できるだけ少ない要素で目的を達成することを重視しています.シンプルなシステムは,小型・軽量・低コストになりやすいだけでなく,故障箇所が減り,原因究明が容易になり,メンテナンス性や信頼性も高めやすくなります.私たちが目指しているのは,単なる「部品削減」ではなく,必要な機能を維持したまま,できる限り単純な原理によって問題を解決することです.
身体そのものに仕事をさせる
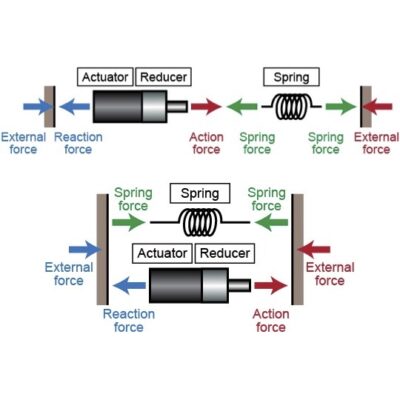
ロボットの能力は,制御ソフトウェアだけで決まるものではありません.形,質量,慣性,摩擦,弾性,粘性,減速比,接触形状など,身体そのものが持つ物理的性質によって大きく左右されます.優れた機構は,複雑な制御をしなくても望ましい動きをある程度自然に生み出します.環境との接触そのものが拘束条件となり,機械が環境へ適応する場合もあります.バネに蓄えたエネルギーを利用すれば,モータだけでは得にくい動きを生み出すこともできます.
私たちは,このようにロボットの身体・機構・環境との接触そのものを計算資源や制御資源として利用することを重視しています.機械と制御,ハードウェアとソフトウェアを別々に考えるのではなく,「この身体なら,そもそもどのような制御が必要になるのか」「この接触を利用すれば,どのセンサが不要になるのか」といったところまで含めて設計します.最終的には,複雑な世界に対して複雑さをそのまま持ち込むのではなく,物理世界の性質をうまく利用することで,単純なシステムから高度な仕事を生み出すことを目指しています.
社会実装まで考える
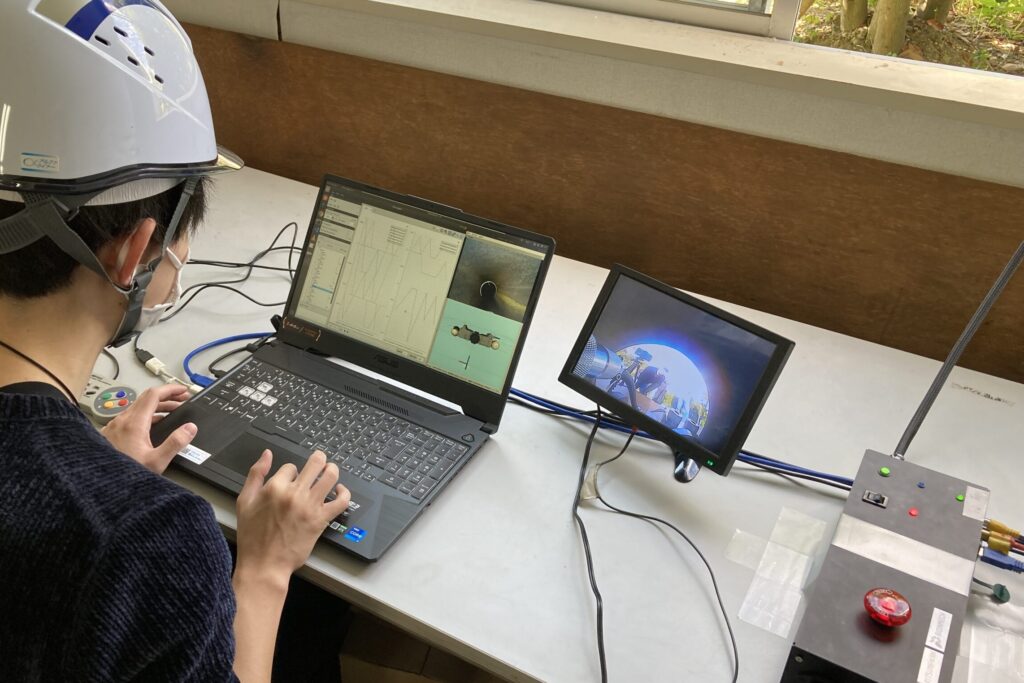
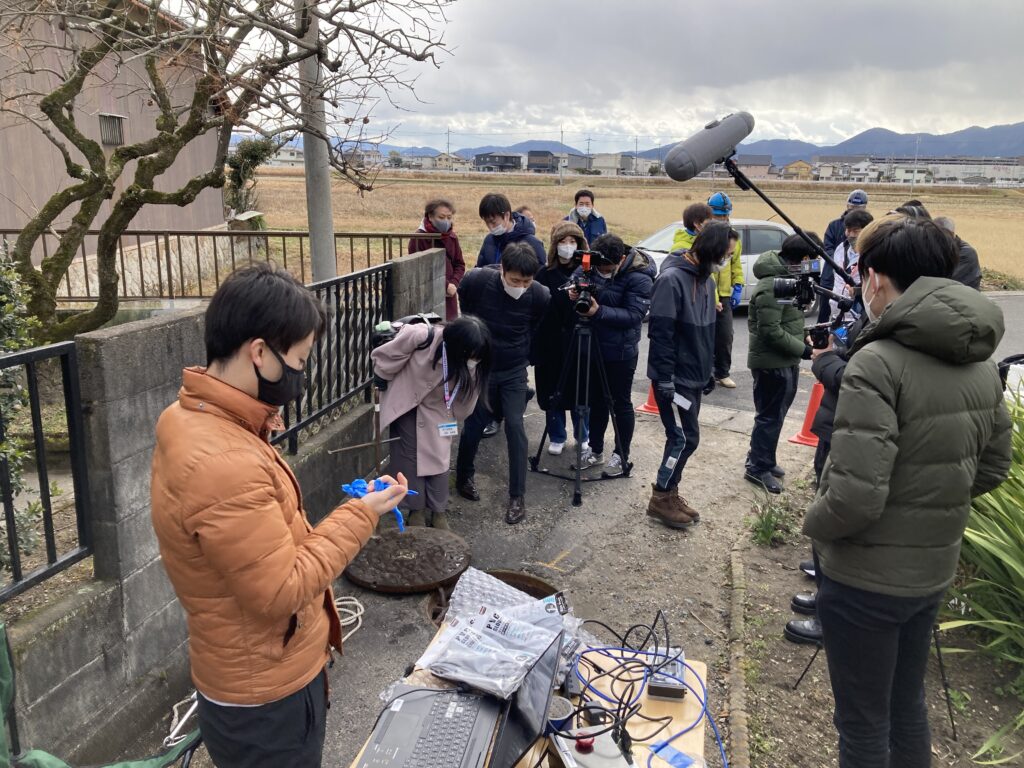
私たちは,論文の中だけで成立するロボットではなく,実際の社会で使えるロボットをつくりたいと考えています.研究室内の整った環境では動いても,現場へ持ち出した途端に動かなくなるロボットは珍しくありません.現場には,水,泥,粉塵,段差,摩擦,腐食,温度変化,個体差,通信障害など,モデル化しきれない要因が無数に存在します.
だからこそ本研究室では,現場・現物・現実を重視します.実際に機械を作り,実物を触り,実験し,可能であれば実環境へ持ち込みます.机上のモデルと現実が食い違ったときには,どちらかを無理に正しいことにするのではなく,「なぜ違うのか」を考えます.また,社会実装を考える場合,単に「動いた」だけでは不十分です.コスト,製造性,耐久性,安全性,メンテナンス性,操作性,運搬性,導入方法,既存設備との整合性なども重要になります.最近では「現在」も大事にしています.100年先の課題解決よりも今目の前にある社会課題解決を重要視することがあります.
どれほど高度な技術であっても,現場で使い続けられなければ課題解決にはつながりません.研究段階からこうした点を意識し,企業や行政,現場の方々とも協力しながら,技術を社会へ届けるところまで考えることを本研究室の重要な方針としています.
指導方針
本研究室では,「好奇心・探究心」や「ワクワク」を大切にしています.研究は,誰かから与えられた作業を効率よく消化するだけの活動ではありません.「なぜこうなるのか」「もっと良い方法はないか」「これは本当に常識なのか」と疑問を持つところから始まります.可能な限り,学生自身が面白いと思える研究テーマに取り組んでもらい,その過程で機械設計,制御,プログラミング,数学,実験,論文執筆などを学びながら,一人の技術者・研究者として成長してほしいと思っています.
当研究室では,市販のロボットやソフトウェアを使いこなすことだけではなく,必要であればその中身まで遡って自分でつくれることを重視しています.市販のモータや制御基板を利用することもありますが,必要であれば回路基板を設計し,機械部品を加工し,モータそのものを組み立てることもあります.3Dプリンタによる試作だけでなく,旋盤,フライス盤,NC加工機などを使った金属加工も大切にしています.
なぜその装置が動くのかを理解し,必要になったときに自分で変更できる人になってほしいからです.完成された道具を使う能力と,道具そのものをつくる能力は異なります.本研究室では,単なるTechnology Userではなく,必要な技術を自ら生み出せるTechnology Developerを育てたいと考えています.
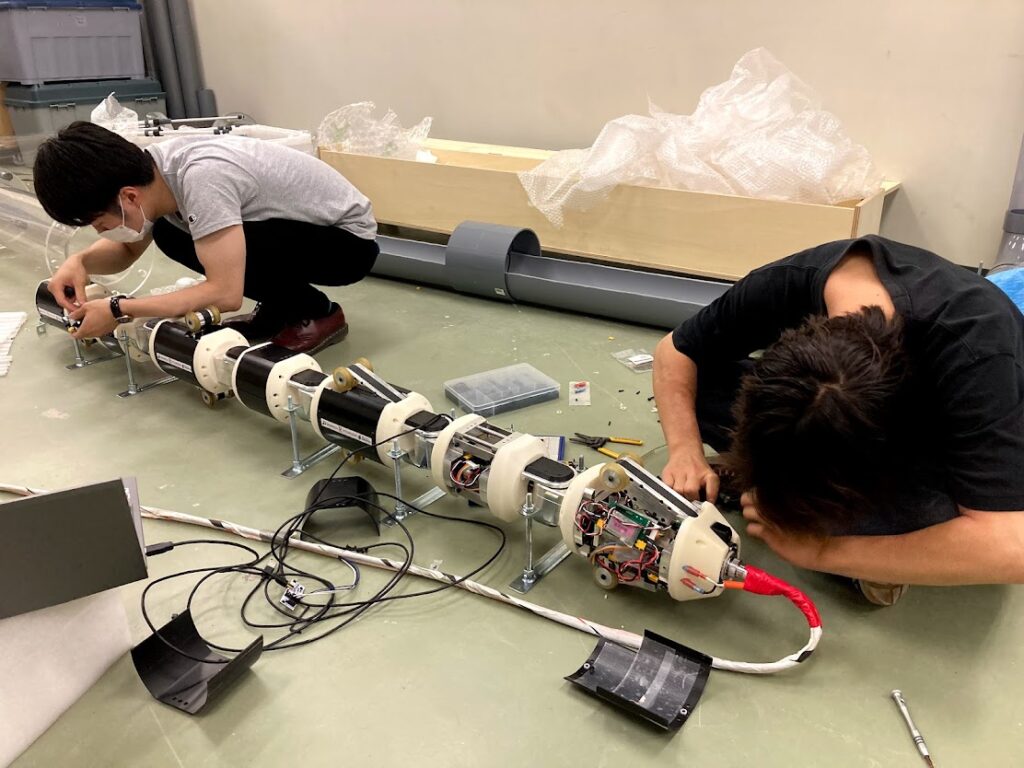
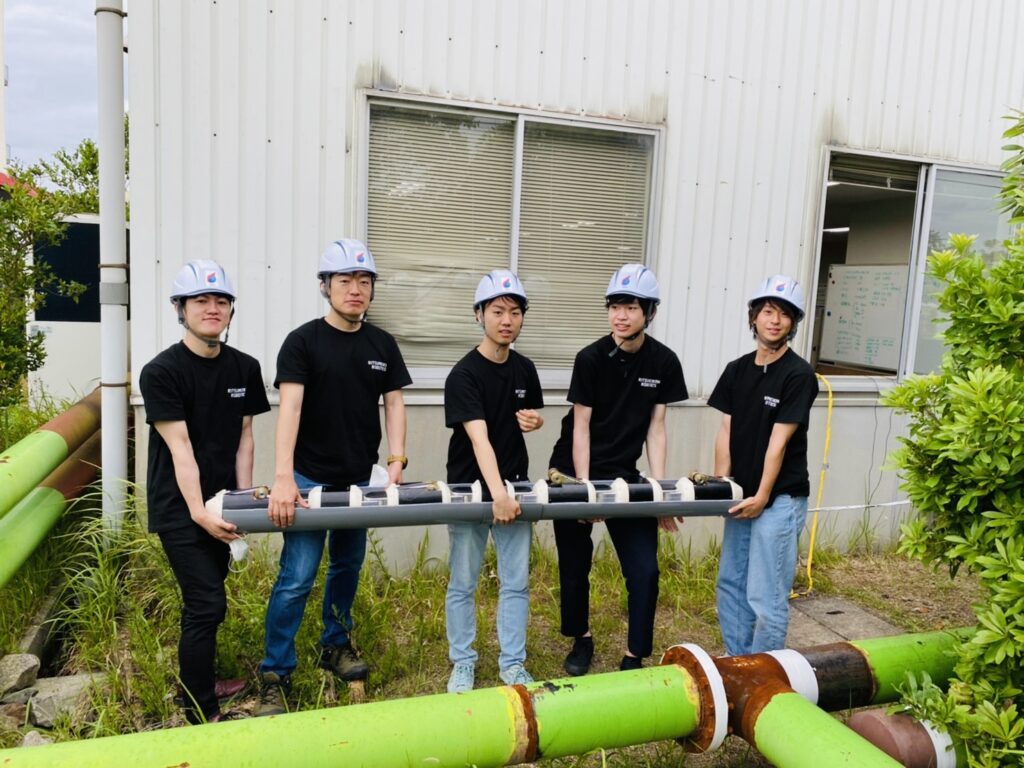
工学では,深く考えることと同じくらい,実際に試すことが重要です.ロボットのように,機械,電気,制御,ソフトウェア,環境との接触など多数の要素が絡むシステムでは,頭の中だけですべてを予測することは困難です.そのため,「巧遅は拙速に如かず」という考え方も重視しています.
最初から完璧なものをつくろうとして長期間考え続けるより,まず簡単な試作品をつくって動かし,実際の現象を見てから考える.その結果を踏まえて次の試作品をつくる.この反復によって研究は大きく進みます.ただし,これは「理論を考えなくてよい」という意味ではありません.
研究室では,できるだけ多くのことに挑戦してほしいと思っています.ここでいう挑戦とは,とてつもなく危険なことや,誰も成功したことのないことだけを指すわけではありません.自分にとって初めてのことであれば,それは立派な挑戦です.
国内学会で初めて発表する,英語で国際会議に参加する,論文を書く,企業の技術者と議論する,展示会で一般の人へ自分の研究を説明する,海外で研究する.そうした経験を一つずつ増やしてほしいと思っています.失敗しても構いません.研究では,むしろ一度でうまくいくことの方が稀です.一番もったいないのは,失敗を恐れて何も試さないことです.休みながらで良いので,とにかく歩き続けることが重要です.
本研究室では可能な限り,以下に挑戦することを推奨しています.
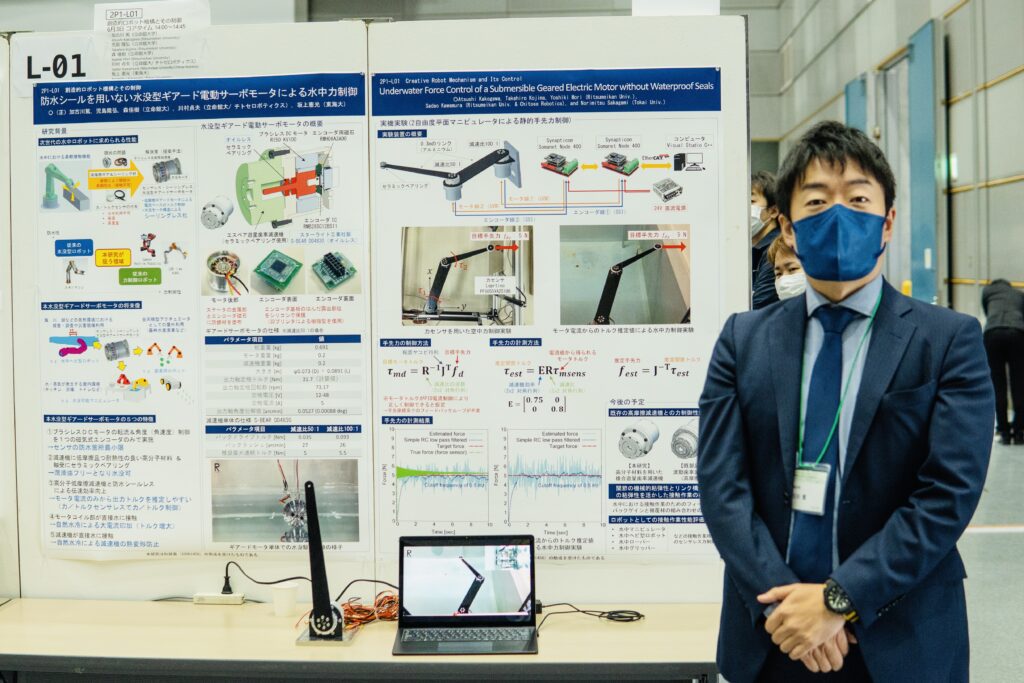
- 国内の学会や海外の国際会議(英語)で発表すること
- 日本の学術誌や英語の国際ジャーナル(英語)に論文投稿すること
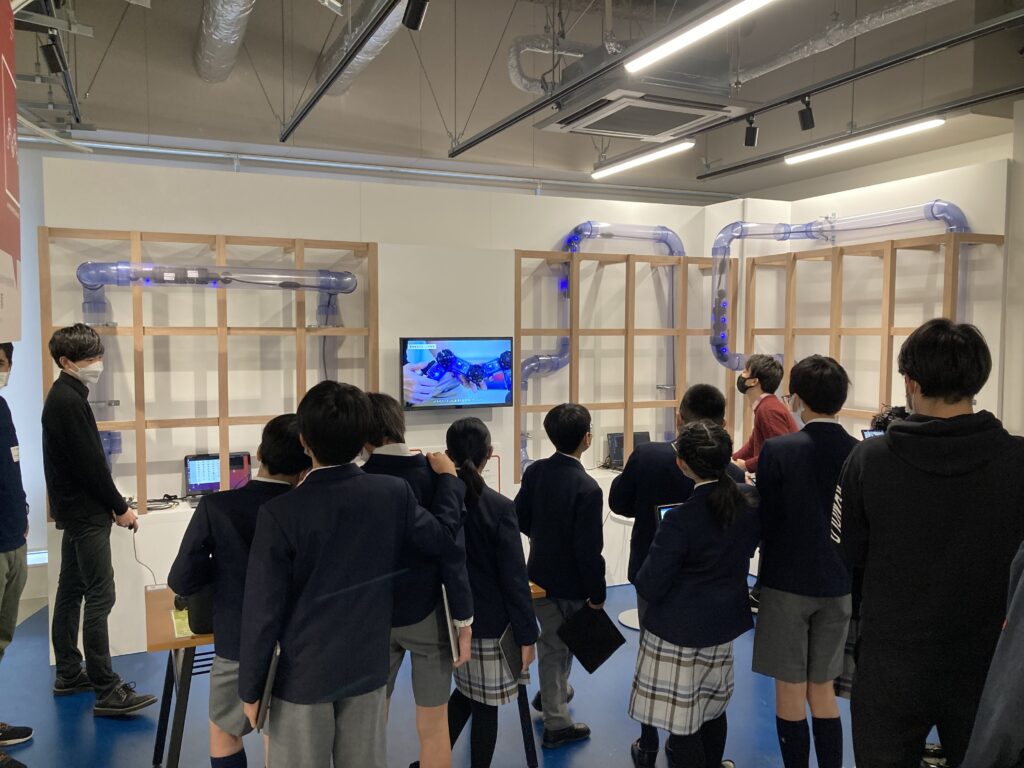
- 展示会に出展し,ロボットのデモンストレーション(実演)を行うこと
- 民間企業や学外の研究機関と共同研究すること
- 海外の研究機関に短期留学して研究活動を行うこと
当研究室では,国際的な研究活動も重視しています.研究の世界には国境がありません.新しい研究成果の多くは英語で発表され,国際会議でも英語が共通語として使われています.英語が使えるということは,単に試験で高い点数を取ることではなく,自分がアクセスできる世界を大きく広げることを意味します.
一方で,科学技術の世界にはもう一つ強力な共通言語があります.それが数式です.英語が多少うまく話せなくても,黒板に座標系や自由体図を描き,運動方程式を書けば,それだけで相手にかなり多くのことを伝えられる場合があります.運動方程式,行列,ヤコビアン,伝達関数,ブロック線図,グラフなどは,世界中の技術者や研究者が共有している表現方法です.英語は考えや背景,目的,意図を伝える言語であり,数式は現象や関係性,仮定,因果関係を正確に伝える言語だと考えています.
当研究室では,英語でジャーナル論文を書く,国際会議で研究成果を発表して質疑応答する,海外の大学や研究機関に短期間滞在して研究する,研究室の留学生や海外研究者と一緒に実験・議論するといった経験にも積極的に挑戦してほしいと思っています.最初から流暢な英語を話せる必要はありません.図を描き,数式を書き,グラフを指しながら説明すれば,英語が完璧でなくても技術的な核心は伝えられます.逆に,英語が流暢でも現象をモデルや数式で説明できなければ,技術的な議論が深まらないこともあります.
研究室で学ぶ線形代数,微分方程式,運動学,動力学,制御工学,信号処理などは,単に試験のための知識ではありません.自分が見ている現象を世界中の研究者と共有するための表現手段でもあります.英語に自信がなくても,数式や図を武器にして世界と議論してみる.国際会議で自分の研究を説明する.海外の研究室で同世代の学生と研究する.留学生と机を並べて議論する.そうした経験を通して,国籍や言語の違いを越えて,世界中の人と技術について議論できるエンジニアになってほしいと考えています.
※もちろん日本語での表現力を疎かにしてでも英語や数式表現を優先すべきという意味ではありません.
研究には,最初から正解が用意されていません.そもそも答えが存在するのか分からない問題もありますし,複数の解があって一つに決められない場合もあります.そのような曖昧さにすぐ答えを求めるのではなく,分からない状態に耐えながら考え続ける力は,研究者だけでなく技術者としても非常に重要です.この能力はNegative Capabilityとも呼ばれます.
卒業研究や大学院での研究では,答えのない問いに何度も出会います.そのたびに文献を調べ,人と議論し,自分で考え,実験し,どこかで判断して行動しなければなりません.時間がかかり,悩むこともあります.しかし,その繰り返しによって,自分自身で問題を解決できる人へ少しずつ成長していきます.皆さんが十分に考え,悩んだ上での挑戦や決断であれば,私たちはそれを応援します.一緒に面白い研究をしましょう!
研究設備
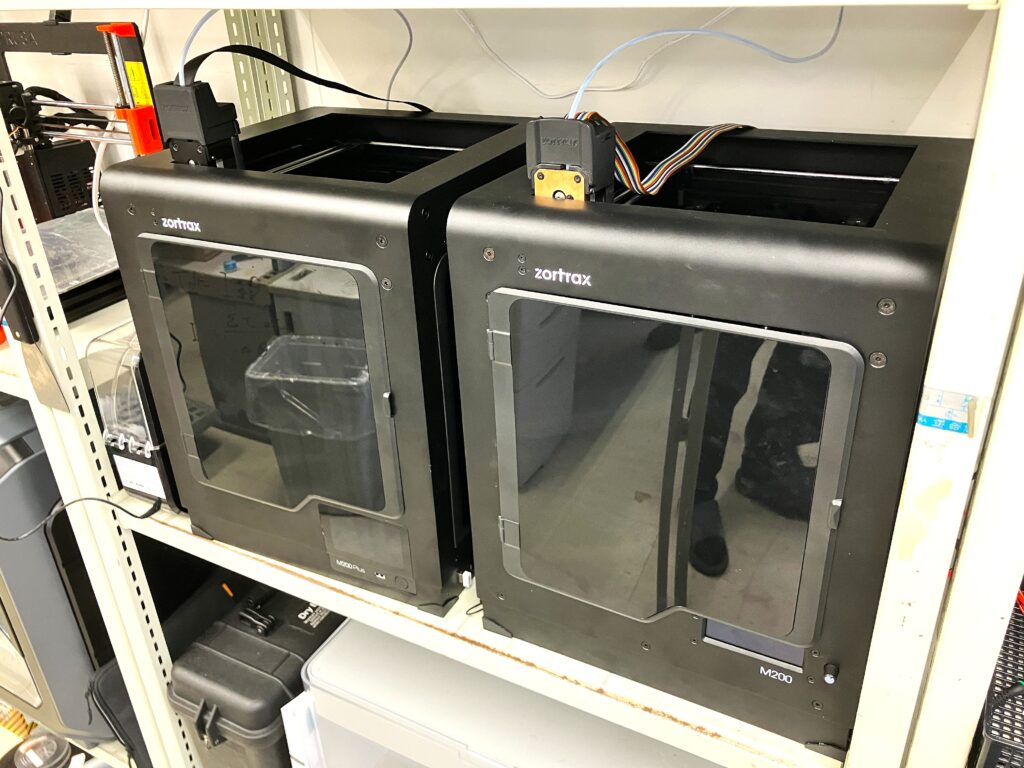
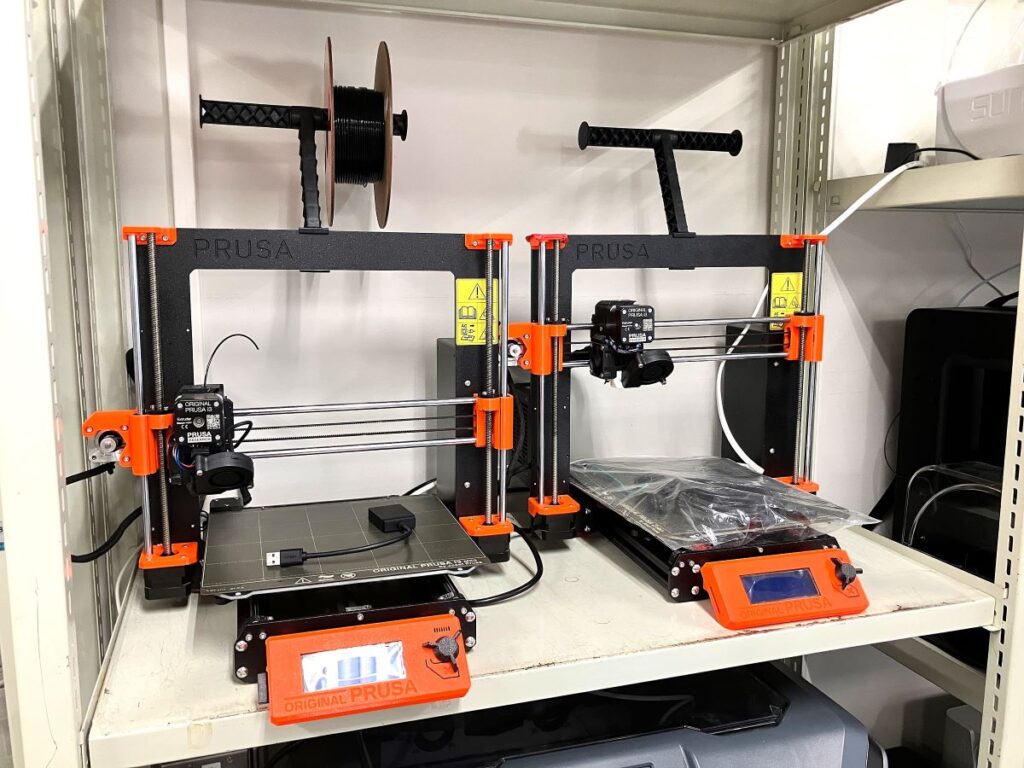
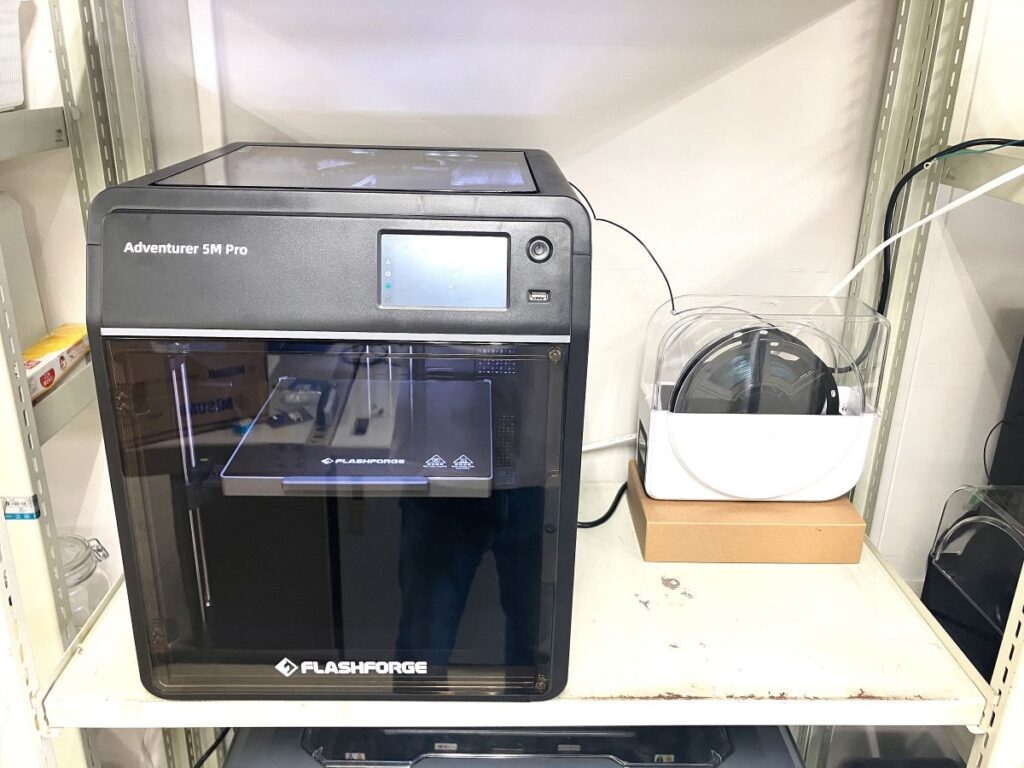
基本的に学生1人につき,机とコンピュータを1台ずつ用意します.CADで設計したものを試作する際には,研究室内の加工機の他に学内の工作センターやGIC Fabを利用します.より高度な加工(精密加工・板金など)や表面処理(アルマイトなどのメッキ)が必要な場合には学外の加工業者に依頼することもあります.