

影画像に基づく管内ロボットの自動姿勢調整
こちらで紹介したロボット「AIRo」では,オペレータは2次元のカメラ映像のみからロボットを操作する必要があり,手元の手動コントローラのみによって球状車輪の転がる向きや角度を適切に調整しなければなりませんでした.これには熟練技術が必要になり,個人差はありますが操作に慣れるまで時間がかかります.そこで
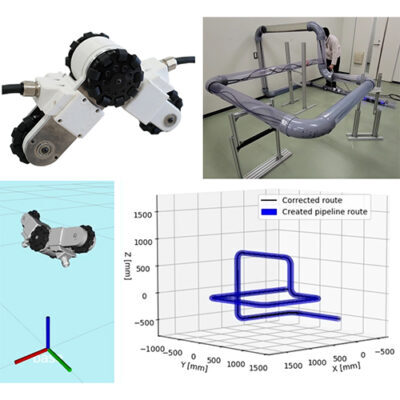
こちらで紹介したロボット「AIRo」では,オペレータは2次元のカメラ映像のみからロボットを操作する必要があり,手元の手動コントローラのみによって球状車輪の転がる向きや角度を適切に調整しなければなりませんでした.これには熟練技術が必要になり,個人差はありますが操作に慣れるまで時間がかかります.そこで
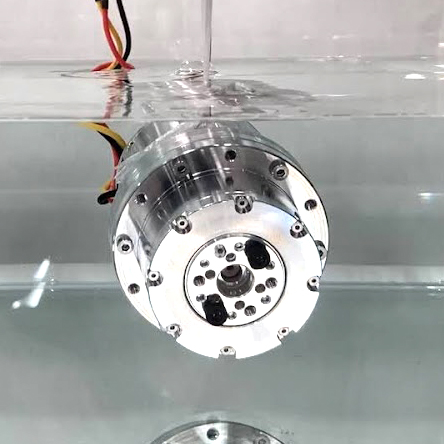
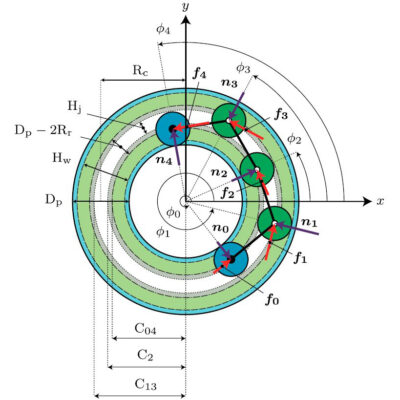
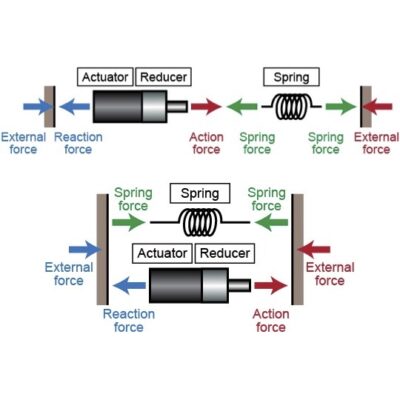
一般的にサーボモータのアクチュエータには,関節角度を制御するための角度センサや関節トルクを制御するための電流センサが備わっています.本研究では,このような本来はアクチュエータの制御に用いるためのセンサを環境変化の検知にも用いる方法を追求しています.アクチュエータによる環境認識を実現するためには必ず
本研究室では,長年に亘り老朽化した配管設備を点検するためのロボット研究を行なってきました.しかし,仮に破損箇所や老朽箇所をカメラなどで特定できたとしても,入口から見てどの位置にあるかがわからなければ効率的な補修・交換作業は困難となります.特に高度経済成長期前後に敷設された配管の図面には経路の長さや